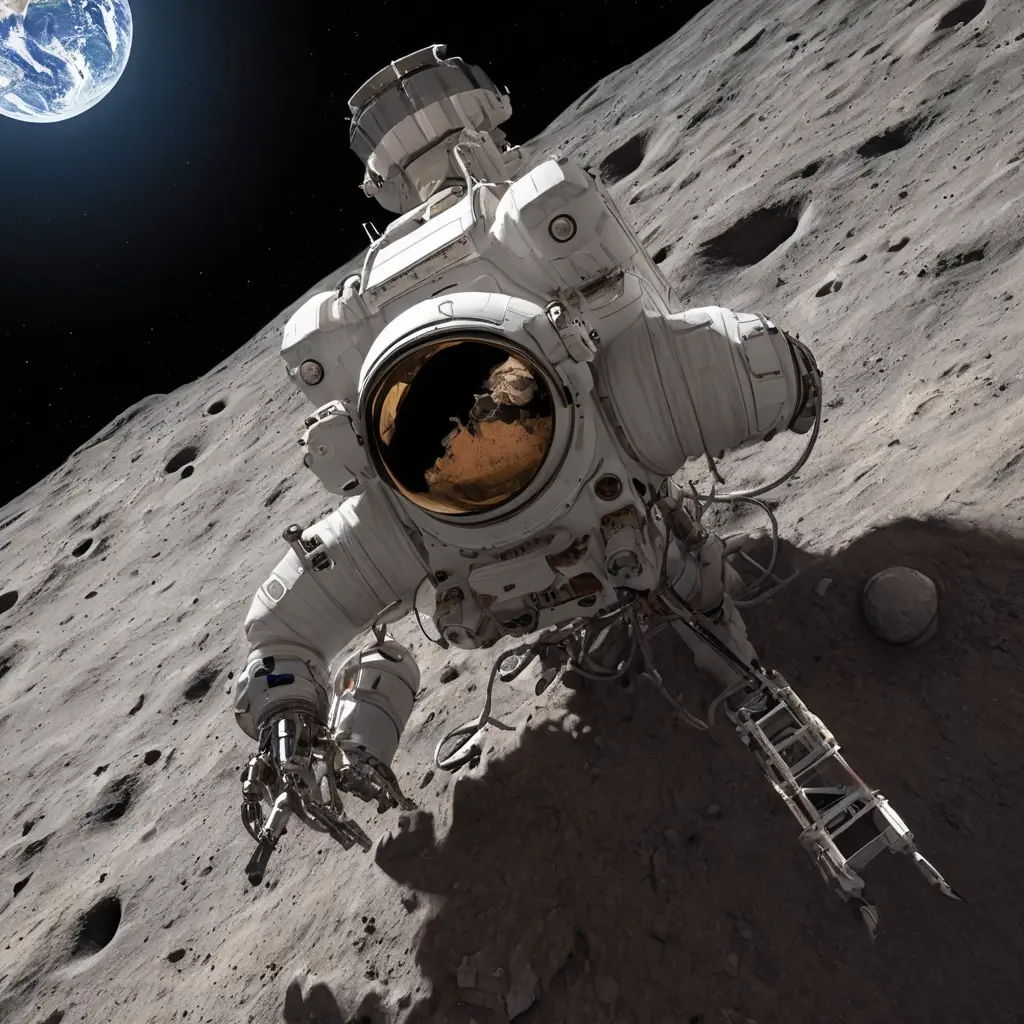
Дальний космос всегда был местом, где цена ошибки слишком высока. Связь идет с задержкой, техника работает в экстремальных условиях, а человек физически не может находиться рядом с аппаратурой, чтобы быстро исправить сбой. Именно поэтому робототехника и искусственный интеллект стали не просто полезным дополнением, а основой новых методов исследования. Они позволяют зондировать планеты, анализировать огромные массивы данных, выбирать интересные объекты без постоянного контроля с Земли и выполнять задачи там, где классические подходы слишком медленные или дорогие.
Для исследователей это означает переход от ручного управления к более автономным системам: от простого сбора изображений к умной фильтрации сигналов, от заранее прописанных сценариев к адаптивным миссиям. Ниже разобрано, как это работает на практике, где технологии реально помогают, какие методы переоценены и как оценить, что подходит именно для задачи поиска, наблюдения или проектирования миссии.
Почему без робототехники и ИИ дальний космос исследовать все сложнее
Главная проблема дальнего космоса не в расстоянии как таковом, а в ограничениях управления. Радиосигнал идет долго, поэтому аппараты не могут мгновенно получать команды. Если на орбите Земли еще возможна частая коррекция, то на больших удалениях автономность становится критически важной. Чем дальше миссия, тем меньше шансов оперативно вмешаться в работу системы.
Робототехника решает задачу физического присутствия: посадочные модули, роверы, манипуляторы, автономные станции и зондовые платформы выполняют работу без экипажа. ИИ закрывает другой слой проблемы — обработку данных и принятие локальных решений. Он помогает отличать полезный сигнал от шума, распознавать геологические структуры, искать аномалии и прогнозировать отказ оборудования.
Практический вывод простой: в дальнем космосе выигрывает не самый «умный» аппарат, а тот, который умеет действовать самостоятельно в пределах заранее заданных правил и при этом экономит связь, энергию и ресурс.
Какие технологии уже реально меняют исследования
На практике используются несколько уровней автоматизации. Самый простой — программная автоматическая навигация и коррекция ориентации. Более сложный — бортовой ИИ, который анализирует среду и меняет поведение аппарата. Еще выше — роботизированные системы, способные работать с объектами и выполнять научные операции почти без участия оператора.
Для задач дальнего космоса особенно полезны четыре направления: автономная навигация по звездам и поверхности, интеллектуальная обработка изображений, роботизированный сбор проб и предиктивная диагностика. Это не «футуризм», а набор решений, которые снижают зависимость от Земли и ускоряют получение результата.
| Технология | Что делает | Где особенно полезна | Ограничение |
|---|---|---|---|
| Автономная навигация | Сама определяет положение и корректирует маршрут | Зонды, посадочные аппараты, дальние перелеты | Требует надежных датчиков и калибровки |
| ИИ для анализа данных | Ищет аномалии, сортирует изображения и спектры | Орбитальные миссии, телескопы, планетология | Зависит от качества обучающих данных |
| Роботы-манипуляторы | Берут пробы, перемещают инструменты, проводят измерения | Посадочные станции, базы, обслуживаемые платформы | Сложны в проектировании и тестировании |
| Предиктивная диагностика | Раньше замечает признаки сбоя и перегрузки | Долгие миссии, где ремонт невозможен | Нужны исторические данные и сценарии отказов |
Как это работает по шагам: от идеи до миссии
Если задача — спроектировать исследование дальнего космоса с учетом ИИ и робототехники, начинать нужно не с выбора «самого умного» алгоритма, а с разметки реальной цели. Сначала определяется, что именно нужно: пролет мимо объекта, посадка, бурение, сбор проб, мониторинг атмосферы или картирование поверхности. От этого зависит архитектура всей системы.
Далее идет проверка среды. Если условия жесткие по радиации, температуре и задержке связи, приоритет у автономности и избыточности. Если важнее научный анализ большого потока данных, акцент смещается в сторону ИИ для распознавания и фильтрации. После этого строится контур принятия решений: что аппарат делает сам, что подтверждает с Земли, а что запрещено без человеческой команды.
- Сформулировать миссию в одном предложении: что должно быть измерено или доставлено.
- Разделить функции на три слоя: навигация, научная работа, защита от сбоев.
- Выбрать, какие решения принимает бортовая система, а какие — центр управления.
- Заложить режимы деградации: что будет, если откажет камера, сенсор или канал связи.
- Провести имитацию нештатных ситуаций до запуска, а не после.
Какие мифы мешают оценить технологии трезво
Первый миф — ИИ якобы способен полностью заменить научную команду. На деле он ускоряет рутину, но не отменяет постановку гипотез, проверку данных и контроль качества. Если обучить систему на плохих примерах, она будет уверенно ошибаться. Для космоса это особенно опасно, потому что исправить работу модели на месте часто невозможно.
Второй миф — автономный робот всегда выгоднее человека. Это верно только при длинной задержке связи, опасной среде или высокой цене вмешательства. Для некоторых этапов миссии ручное управление по-прежнему надежнее и дешевле. Особенно когда требуется гибкая интерпретация ситуации, а не строгое выполнение сценария.
Самая частая ошибка — ожидать от ИИ творческого мышления. В реальных миссиях он лучше всего работает там, где есть понятная структура данных, четкие правила и заранее описанные сбои.
Что выбирать под разные задачи
Для обзора поверхности и поиска перспективных зон лучше всего подходит связка: камера высокого разрешения, бортовая фильтрация изображений и алгоритмы распознавания признаков рельефа. Это помогает не тратить канал связи на передачу бесполезных кадров. Для посадочных модулей важнее автономное уклонение от опасного рельефа и точная оценка высоты.
Если задача — долговременная работа на месте, полезнее вложиться в роботизированную надежность: защита от пыли, резервирование, простота механики и самодиагностика. В космосе сложные системы часто проигрывают не из-за отсутствия «интеллекта», а из-за избыточной хрупкости. Чем меньше движущихся узлов и чем понятнее сценарии отказа, тем выше шанс успешной миссии.
- Для разведки: автономная навигация и ИИ-отбор кадров.
- Для посадки: датчики, лидар, алгоритмы безопасного спуска.
- Для отбора проб: робот-манипулятор с ограниченным, но надежным набором движений.
- Для длительной миссии: диагностика, резервирование и энергосбережение.
Кейсы и типичные ошибки
Мини-история 1. Команда готовила модель для отбора изображений поверхности, но обучала ее на слишком «чистых» кадрах. В реальной среде система начала путать тени, шум и геологические структуры. Исправление оказалось простым, но затратным по времени: в обучающую выборку добавили разнородные изображения с разным освещением и уровнем помех.
Мини-история 2. В другой миссии закладывали слишком много автоматических функций, чтобы сократить участие операторов. Итог — рост сложности тестирования и большое число неочевидных отказов. Вывод оказался полезным: не нужно автоматизировать все подряд, если задача решается надежной полуавтоматикой.
Мини-история 3. При проектировании роботизированного манипулятора упор сделали на точность, но недооценили пыль, перепады температур и износ. В результате отдельные узлы работали хорошо в лаборатории и плохо в приближенной среде. Это классическая ошибка: в космосе надежность важнее красивых характеристик на бумаге.
Чек-лист перед выбором технологии
- Определить, какая часть миссии требует автономности, а какая — контроля с Земли.
- Проверить, как система ведет себя при потере связи и частичном отказе датчиков.
- Убедиться, что ИИ обучен на данных, близких к реальным условиям миссии.
- Сравнить массу, энергопотребление и сложность обслуживания разных решений.
- Предусмотреть режим безопасной деградации, а не только «идеальную работу».
- Провести серию стресс-тестов в условиях, похожих на космические.
- Оставить часть функций достаточно простыми, чтобы их можно было надежно подтвердить и объяснить.
Идеальный план действий для быстрого старта
- Сначала описать миссию: объект, цель, ограничения по времени и связи.
- Затем разделить задачи на те, что должен делать робот, и те, что может анализировать ИИ.
- После этого выбрать 2–3 критичных риска: потеря ориентации, сбой датчика, ошибка классификации.
- Собрать прототип из минимального набора функций, а не из «всего сразу».
- Проверить систему на моделируемых отказах до того, как она попадет в реальную миссию.
- Только потом расширять автономность, если базовая конфигурация стабильно работает.
Что это меняет для науки и индустрии
Робототехника и ИИ не просто ускоряют исследования дальнего космоса — они меняют саму логику миссий. Теперь возможно отправлять более компактные команды, собирать больше полезных данных и принимать решения ближе к месту события. Это снижает нагрузку на наземные центры и делает экспедиции менее зависимыми от «ручного» сопровождения.
Но главный эффект еще важнее: растет число задач, которые вообще можно попытаться решить. Там, где раньше требовался человек или слишком дорогая инфраструктура, теперь достаточно хорошо спроектированного аппарата с разумной автономностью. Именно поэтому будущее дальнего космоса — это не просто больше роботов, а более умные, надежные и экономные системы, которые умеют работать в условиях неизвестности.
Если нужна точка опоры для оценки любой новой космической технологии, правило одно: она должна либо повышать автономность, либо сокращать риск, либо уменьшать стоимость ошибки. Все остальное — вторично.